Antioch募3,200萬鎂!元宇宙沒死,換機器人住進來
191.93億美元。
這是Meta旗下Reality Labs在2025年的全年營業虧損,同期收入僅約22.07億美元。Meta甚至預估,2026年該部門的營業虧損仍將大體維持在2025年的水準。
安迪·沃荷說過:他們總說時間會改變一切,但事實上你得自己去改變它。
元宇宙沒能改變的那件事——讓人類住進虛擬世界——現在由機器人接手了。
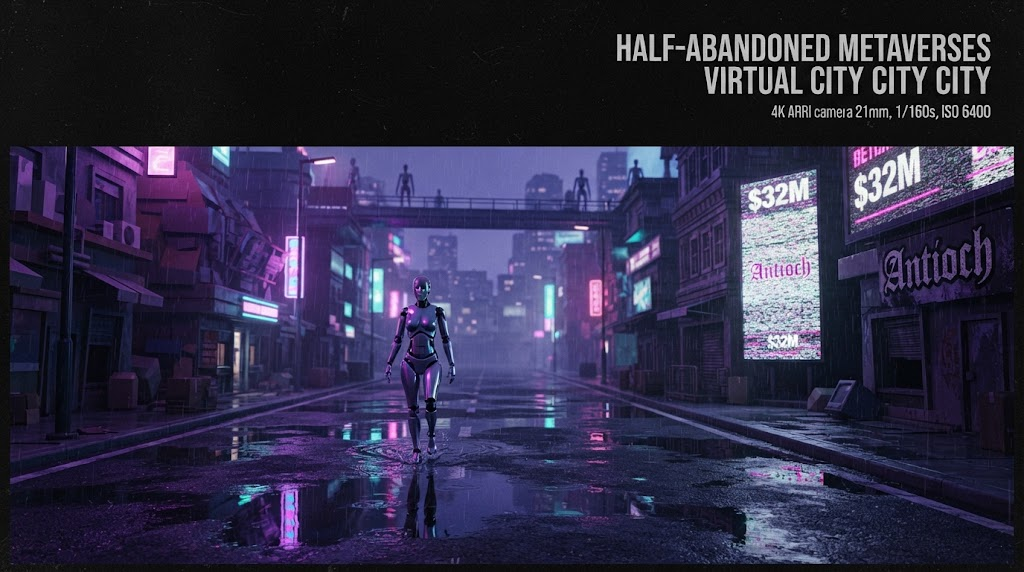
9月8日,美國AI新創Antioch完成3,200萬美元A輪融資,由矽谷知名創投Greylock領投。加上年初的850萬美元種子輪,這家成立僅一年多的公司,累計融資已達4,050萬美元。
同一個平台,換了敘事
要理解這筆錢為什麼現在出現,得先看NVIDIA。
2021年8月,NVIDIA在SIGGRAPH大會上擴大Omniverse平台,定位是「為元宇宙提供基礎」。它的底層技術USD(Universal Scene Description,通用場景描述)源自皮克斯,後來開源,被比喻成3D世界的「通用語言」——場景裡有哪些物體、在哪、用什麼材質、如何運動,全靠它組織。
同一年10月,Facebook改名Meta,祖克柏描繪的未來更宏大:人們戴著頭顯在3D世界裡開會、工作、娛樂、購物。Meta當時預計,十年左右元宇宙可能覆蓋10億人口。
結果呢?消費級元宇宙產業至今沒有實現。Meta仍沒放棄VR、AR與智慧眼鏡,但代價就是那筆191.93億美元的虧損。
真正耐人尋味的是NVIDIA的轉身。五年前Omniverse被稱為「元宇宙的基礎」;如今官網定義已改為「用於開發Physical AI應用的一組庫和微服務」,下面連著Isaac Sim、Isaac Lab、Cosmos、PhysX、Warp等機器人工具。
同一個平台,承載的最大敘事變了。
數字拆開看,每一個都指向真實性
3,200萬、850萬、4,050萬。
Antioch的A輪、種子輪與累計融資。這家公司做的事,是把現實中的機器人、感測器、軟體系統和運行環境搬進電腦,在盡可能接近現實的數位世界裡做大規模訓練、測試與驗證。
24小時。
一台真實機器人一天最多只能真正經歷24小時。這是真機數據最殘酷的天花板——還要算上機器、場地、操作人員與設備維護。
1,000種桌面佈局。
在虛擬環境裡,一台機械臂可以同時面對這麼多種佈局;物體的位置、品質、材質可以不停改變,光線、相機位置、地面摩擦力甚至感測器誤差都能人為隨機調整。這種方法叫Domain Randomization(域隨機化)——不讓機器人死記一個完美環境,而是故意不斷變動,讓模型學會在各種變化下完成同一個任務。
8,500萬美元、10億平方公尺。
德國慕尼黑的空間數據公司NavVis,於2026年8月完成8,500萬美元融資。它用移動掃描設備把工廠、建築快速掃成高精度3D數據,僅2025年處理與分發的現實空間就超過10億平方公尺。機器人要在真實工廠工作,電腦得先知道工廠長什麼樣。
150億韓元、約1,060萬美元。
韓國NdotLight今年8月獲得的新融資,由KDB領投。它做的TRINIX,是把普通3D內容轉成SimReady資產——不只外觀,還補上質量、摩擦、關節結構與碰撞數據,並接入Omniverse與Isaac Sim。
1,800萬美元。
冰島聲學仿真公司Treble於9月17日獲得的融資。它模擬聲音在房間、建築中的傳播,生成合成聲學數據,解決機器人在虛擬世界裡怎麼「聽見」接近真實的聲音。
市場在意的是「Sim-to-Real」
為什麼資本現在押這個方向?
因為NVIDIA提出的「機器人數據金字塔」,中間那一層終於有了商業價值。最底層的網路與人類數據便宜、規模巨大,但缺少機器人執行動作所需的關節角度、力、觸覺與控制訊號;最頂層的真機數據最貼近部署、物理真實性最高,卻貴又慢。
夾在中間的仿真與合成數據,能在GPU裡高速複製、並行生成,直接產出機器人執行任務所需的動作、狀態與感測器數據。
換句話說,元宇宙追求的是沉浸感,Physical AI追求的是真實性。
對機構而言,這條賽道的分工已經很細:空間掃描(NavVis)、資產轉換(NdotLight)、聲學仿真(Treble)、環境訓練(Antioch),一層一層把數位世界重新拼回來。
值得注意的是,機器人仿真、工業數位孿生與物理引擎的歷史,其實都遠早於「元宇宙元年」。上一輪浪潮只是把這些分散技術裝進一個「大規模數位世界」的統一想像裡——想像破滅,基礎設施卻留下了。
說實話,3,200萬不是重點
真正值得關注的,其實不是Antioch募了多少。
而是那句話:元宇宙曾經最大的問題是「為什麼人一定要進入虛擬世界」,如今機器人給出了完全不同的答案。
對人來說,虛擬世界只是現實生活的可選替代品。但對機器人來說,虛擬世界是進入現實以前的訓練場——極端故障、感測器失效、地面突然變滑,這些現實世界不可能天天製造的事故,在虛擬世界裡可以反覆發生、並行測試。
這件事真正說明了什麼
人類最終沒有按當初的設想住進元宇宙。但那些為虛擬世界鋪下的路,並沒有完全荒廢。
真正的考驗在最後一關:Sim-to-Real——機器人在虛擬世界裡學會的東西,回到真實世界到底還能不能用。這也是Isaac Sim不只強調渲染、還包含剛體動力學、關節、碰撞與虛擬感測器的原因。
接下來市場會觀察:Antioch這類公司能否把「模擬環境」的規模優勢,兌現成真機部署的成功率;以及這條重新拼起來的數位世界,會不會在Physical AI時代長成一門比消費級元宇宙更硬的生意。
畢竟,元宇宙當年的問題是沒有人要住;現在這一批「居民」,沒有別的地方可去。
FAQ
Q1:Antioch 這家公司到底在做什麼?
Antioch 是一家美國AI新創,成立僅一年多,9月8日完成3,200萬美元A輪融資,由Greylock領投。它把現實中的機器人、感測器、軟體系統與運行環境搬進電腦,在盡可能接近現實的數位世界中,對機器做大規模訓練、測試與驗證,讓昂貴、難重複甚至危險的場景能反覆發生。
Q2:這和當年的元宇宙有什麼差別?
核心差異在目的與「居民」。元宇宙追求沉浸感,想讓人戴頭顯進入3D世界生活;Physical AI追求真實性,真正長期「住」在虛擬世界裡的是機器人。NVIDIA的Omniverse定位已從「元宇宙基礎」改為「Physical AI應用開發庫」,就是最明顯的轉向訊號。
Q3:為什麼機器人訓練不能只用真實數據?
因為真機數據太貴太慢:一台機器人一天最多經歷24小時,還涉及場地、操作人員與維護。而網路與人類數據雖便宜,卻缺少關節角度、力、觸覺與控制訊號。仿真數據能在GPU中高速複製並行生成,並可人為隨機調整環境(域隨機化),補上中間那一層。
相关文章